
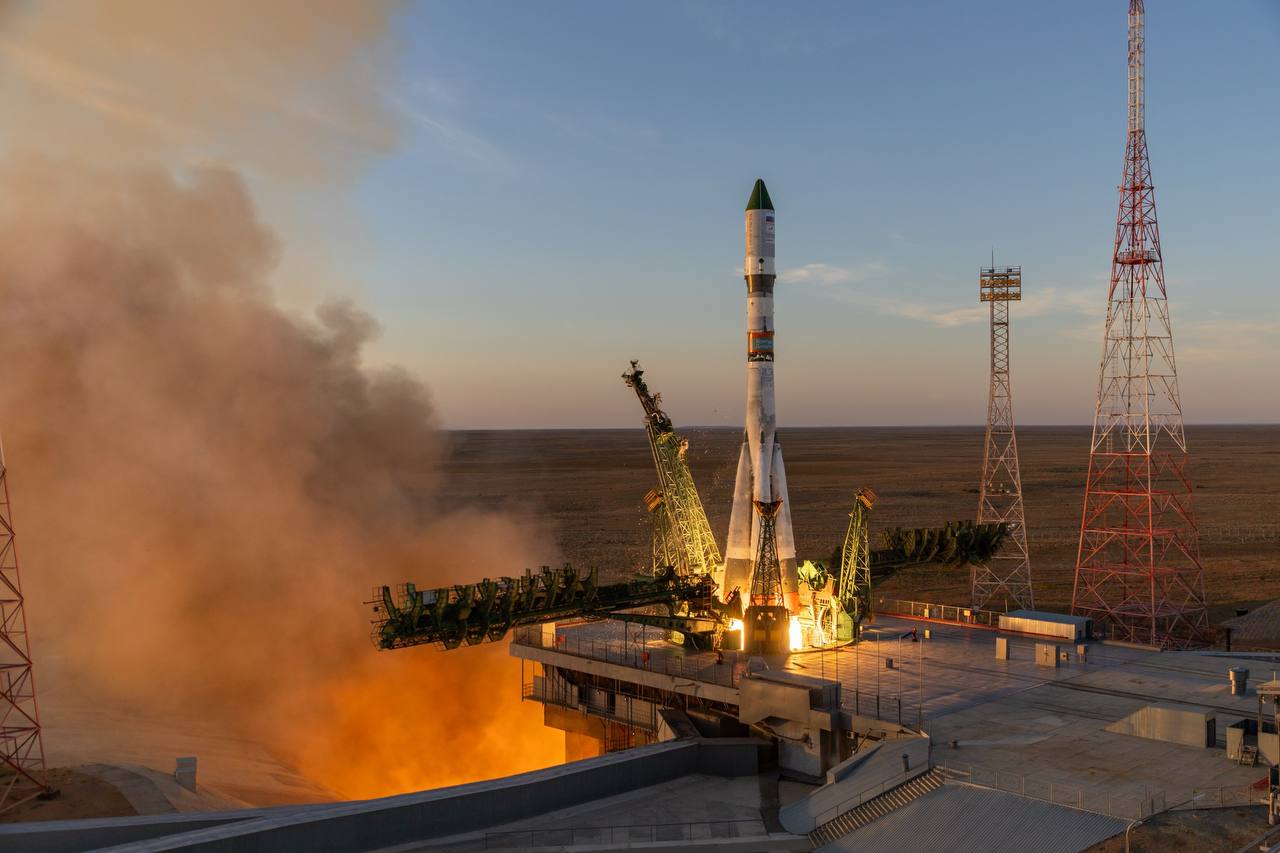
Parti de Baïkonour, au Kazakhstan, à bord d’une Soyouz-2.1b, le cargo spatial « Progress MS-35 » a pris la direction de la Station spatiale internationale avec une cargaison mêlant ravitaillement classique, matériel scientifique et une pièce particulièrement attendue : l’exosquelette qui doit servir à piloter à distance le robot anthropomorphe Teledroid. Une mission logistique qui marque aussi le retour au vol après un report lié au troisième étage du lanceur.
« Progress MS-35 » : un lancement de Baïkonour après un report technique
Le 16 septembre 2026, « Progress MS-35 » a quitté le cosmodrome de Baïkonour, au Kazakhstan, à bord d’une fusée Soyouz-2.1b. Le décollage a eu lieu à 16h33, heure de Moscou, ou 18h33, heure de Baïkonour. La première phase du vol s’est déroulée conformément au programme. Le cargo s’est séparé du troisième étage environ neuf minutes après le départ. Ensuite, l’insertion sur l’orbite prévue, la séparation, puis le déploiement des antennes et des panneaux solaires ont été réalisés normalement. L’étape suivante est désormais le rendez-vous avec le segment russe de l’ISS.
Ce départ était attendu plus tôt. La mission devait initialement décoller le 9 septembre, selon iXBT.com, avant d’être repoussée à la suite de la détection d’un problème concernant le troisième étage de la Soyouz-2.1b. Le lanceur avait alors été retiré de la zone de départ et ramené au bâtiment d’assemblage afin de permettre des travaux techniques. Le nouveau lancement, organisé une semaine plus tard selon iXBT.com, a finalement permis à Progress MS-35 de commencer son voyage vers l’ISS.
« Progress MS-35 »: le cargo russe parti de Baïkonour emporte l’équipement de Teledroid
L’épisode donne un relief particulier à l’utilisation de la Soyouz-2.1b pour cette rotation logistique. Il s’agit de la première mission de ravitaillement d’un cargo « Progress » vers l’ISS réalisée avec cette variante, les vols précédents de la série ayant été assurés avec la Soyouz-2.1a. Le changement n’altère cependant pas l’architecture générale de la mission : le lanceur fournit l’impulsion initiale, puis le cargo poursuit seul son rapprochement orbital.
Le vaisseau affiche une masse totale annoncée de 7,43 tonnes. Une fois en vol autonome, il s’inscrit dans la mécanique bien rodée des Progress : corrections de trajectoire, rapprochement progressif avec l’orbite de la station et préparation de l’amarrage automatique. À la différence d’un vol habité, le temps de transit n’est pas consacré au confort d’un équipage à bord ; le cargo sert avant tout de maillon logistique entre Baïkonour et le complexe orbital.
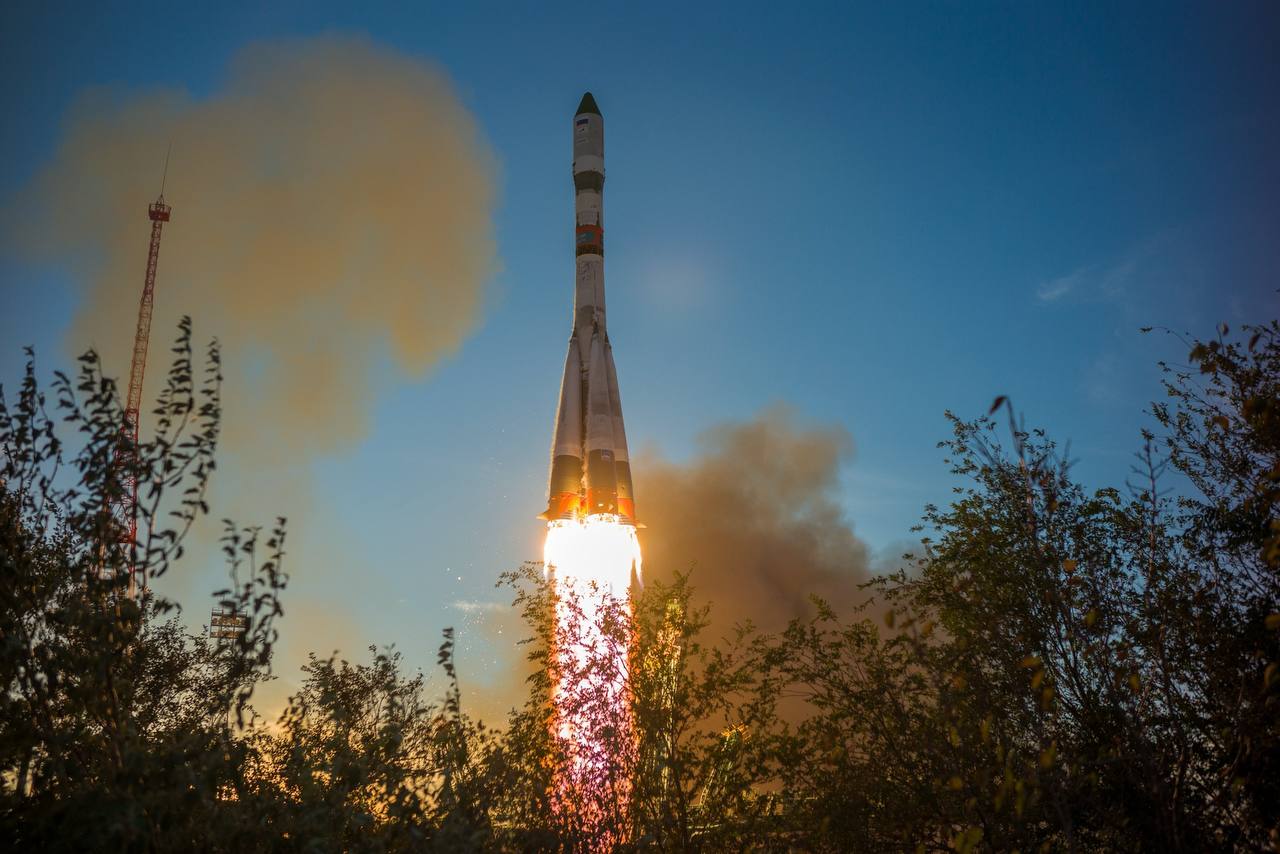
© Roscosmos
« Progress MS-35 » en orbite avec près de 2,5 tonnes de ravitaillement
La charge utile constitue le cœur de la mission. « Progress MS-35 » transporte précisément 2,4 tonnes de fret. En effet, fluides, nourriture, maintenance, santé de l’équipage et expériences scientifiques doivent tous être approvisionnés depuis la Terre. Dans le détail, le cargo emporte 842 kg de carburant destiné à la station, ainsi que 420 kg d’eau potable. Il transporte aussi 50 kg d’oxygène destiné au renouvellement de l’atmosphère. À cela s’ajoutent 275 kg de produits alimentaires et 525 kg le lot d’équipements et de consommables destiné à l’entretien du complexe orbital et aux travaux scientifiques. Des médicaments et des produits d’hygiène complètent également le chargement.
Une partie de la nourriture répond à des besoins plus individualisés. Un ensemble alimentaire personnel représente environ 20,9 kg. Au-delà du ravitaillement quotidien, le cargo transporte surtout du matériel destiné à plusieurs programmes expérimentaux : Gazоanalizator-FS, Teledroid, Biopolimer, Virtual, Vampir, Uragan et Separatsiya. Cette dimension scientifique transforme le vol logistique en étape préparatoire pour de futurs travaux en orbite.
Le robot Teledroid au cœur du matériel envoyé par Roscosmos
Le robot lui-même n’est pas encore dans « Progress MS-35 ». En revanche, une partie essentielle de son système de commande voyage déjà vers la station. Le cargo transporte un poste de travail pour cosmonaute prenant la forme d’un exosquelette. Son principe est celui de la téléopération : l’opérateur effectue des mouvements qui doivent être reproduits par le robot anthropomorphe.
L’objectif de Teledroid est d’étudier la possibilité d’utiliser un assistant robotisé pour soutenir les cosmonautes lors d’activités à l’extérieur de la station. Les essais doivent comprendre la prise d’objets depuis leur emplacement de stockage, la simulation de la remise d’un outil à un cosmonaute, la manipulation d’outils et le replacement d’objets. Il ne s’agit donc pas uniquement de vérifier qu’un robot peut reproduire un geste humain, mais de tester des séquences opérationnelles proches de tâches concrètes réalisées en orbite. Le robot Teledroid proprement dit doit suivre lors du vol « Progress MS-36 » prévu en novembre 2026, selon Pro Kosmos. Le choix de séparer l’envoi de l’équipement de commande et celui du robot permet ainsi de préparer l’infrastructure expérimentale avant l’arrivée de la machine.
De Baïkonour au module Poisk : un rendez-vous orbital de plusieurs jours
« Progress MS-35 » ne suit pas une trajectoire de rendez-vous ultra-rapide : il suivra un schéma de vol d’environ trois jours avant l’arrivée à l’ISS. Pendant ce transit, il tournera 49 fois autour de l’orbite de la Terre. Ces révolutions successives permettent au cargo d’ajuster progressivement sa position et sa vitesse pour rejoindre la station dans des conditions compatibles avec l’approche finale.
L’amarrage est prévu le 19 septembre 2026 à 16h46, heure de Moscou, au module Poisk du segment russe de la Station spatiale internationale. La phase finale doit être automatisée, comme c’est habituellement le cas pour les « Progress », après plusieurs jours de corrections orbitales et de contrôles depuis le sol et la station.
Une fois arrimé, le cargo ne quittera pas immédiatement l’orbite : une présence d’environ cinq mois au sein du complexe est prévue. Pendant cette période, ses réserves seront transférées, son matériel scientifique pourra être mis en service et sa partie habitable servira progressivement à stocker des déchets et des équipements devenus inutiles. À la fin de sa mission, le « Progress » sera désorbité et détruit lors de sa rentrée dans l’atmosphère au-dessus d’une zone inhabitée du Pacifique. D’ici là, l’arrivée de son exosquelette doit préparer la prochaine étape de l’expérience Teledroid : faire passer la téléopération robotique du laboratoire terrestre au travail réel en orbite.